1. Prinsip Kerja Operator Pintu
Pada intinya, operator pintu elevator adalah sistem elektromekanis yang mengubah energi listrik menjadi gerakan linier yang presisi untuk membuka dan menutup pintu elevator. Operator pintu modern menggunakan sistem kontrol-loop tertutup yang terdiri dari motor, pengontrol, perangkat umpan balik posisi, dan rakitan transmisi mekanis.
Proses pembukaan pintu dimulai saat sistem kontrol elevator mengirimkan sinyal-terbuka saat mobil tiba di tempat pendaratan. Pengontrol pintu mengaktifkan motor, yang menggerakkan panel pintu melalui transmisi mekanis (biasanya timing belt atau sistem rak bergigi). Saat pintu terbuka, encoder posisi terus-menerus melaporkan posisi panel pintu ke pengontrol, memungkinkan akselerasi yang mulus, kecepatan-konstan, dan perlambatan terkontrol.
Spesifikasi utama:Operator pintu modern biasanya mencapai kecepatan pembukaan 0,4-0,8 m/s, dengan waktu pembukaan berkisar antara 2,5 hingga 4,0 detik tergantung pada lebar pintu dan parameter kontrol.
Penutupan pintu mengikuti urutan serupa tetapi dengan lapisan keamanan tambahan. Tirai cahaya inframerah atau sensor tepi pengaman memantau ambang pintu sepanjang siklus penutupan. Jika terdeteksi adanya penghalang, pengontrol segera membalikkan gerakan pintu atau menahan pintu tetap terbuka. Fungsi keselamatan ini harus mematuhi persyaratan EN 81-20/50, yang mengharuskan pembalikan pintu terjadi dalam waktu 50 milidetik setelah penghalang terdeteksi.
2. Komponen Utama
2.1 Pintu Motor
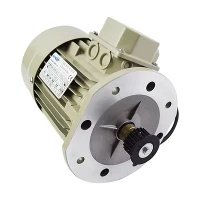
Motor pintu merupakan penggerak utama operator pintu. Sistem kontemporer sebagian besar menggunakan motor sinkron magnet permanen (PMSM) atau motor DC tanpa sikat (BLDC). Motor ini menawarkan kepadatan torsi tinggi, kontrol kecepatan presisi, dan pengoperasian bebas perawatan-dibandingkan motor induksi AC tradisional.
| Tipe Motor | Rentang Torsi | Rentang Kecepatan | Aplikasi Khas |
|---|---|---|---|
| Induksi AC | 2-6 Nm | 0-1500 rpm | Sistem lama,-pasar yang sensitif terhadap biaya |
| BLDC | 1,5-8 Nm | 0-3000 rpm | Lift komersial kelas-menengah |
| PMSM | 2-10 Nm | 0-4000 rpm | Aplikasi premium-berkecepatan tinggi |

2.2 Sistem Transmisi
Sistem transmisi mentransfer gerak rotasi dari motor ke pergerakan linier panel pintu. Konfigurasi yang paling umum adalah:
Penggerak Sabuk Waktu:Sabuk bergigi menghubungkan katrol motor ke katrol yang digerakkan, dengan gantungan pintu dipasang ke sabuk melalui klem. Sistem ini menawarkan pengoperasian yang senyap, reaksi balik yang rendah, dan perawatan yang mudah. Jarak sabuk biasanya 5 mm atau 8 mm.
Rak dan Pinion:Roda gigi pinion pada poros motor terhubung dengan rak linier yang terpasang pada panel pintu. Hal ini menghasilkan transmisi gaya yang kuat namun memerlukan pelumasan berkala.
Penggerak Langsung (Motor Linier):Teknologi yang sedang berkembang dimana stator motor diintegrasikan ke dalam jalur pintu, menghilangkan transmisi mekanis sama sekali. Ini menawarkan presisi tertinggi dan kebisingan terendah namun dengan biaya jauh lebih tinggi.
2.3 Pengontrol Pintu
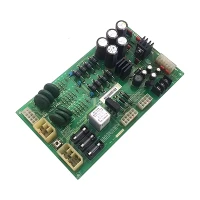
Pengontrol pintu adalah otak elektronik dari operator pintu. Ia menerima sinyal dari pengontrol utama elevator, memproses umpan balik encoder, dan menghasilkan sinyal penggerak motor. Pengontrol modern menggunakan algoritme kontrol vektor untuk mencapai profil gerakan pintu yang mulus dengan kurva akselerasi terbatas yang menyentak. Pengontrol juga menangani fungsi diagnostik, menyimpan kode kesalahan dan statistik operasional untuk akses pemeliharaan.
2.4 Pengkode Posisi
Encoder putar yang dipasang pada poros motor atau katrol sabuk memberikan umpan balik posisi dan kecepatan. Encoder inkremental dengan resolusi 500-2000 pulsa per revolusi (PPR) merupakan standar, sedangkan sistem kelas atas dapat menggunakan encoder absolut untuk menghilangkan kebutuhan homing setelah siklus daya.
2.5 Sensor Keamanan
Sensor keamanan pintu mencegah pintu menutup pada penumpang atau benda. Dua tipe utama adalah:
Tirai Cahaya Inframerah:Rangkaian pemancar dan penerima LED inframerah menciptakan jaringan deteksi tak kasat mata di seluruh bukaan pintu. Cakupan biasanya mencakup lebar pintu penuh dari 20 mm di atas lantai hingga tinggi 1800 mm.
Tepi Keamanan Mekanis:Profil karet dengan sakelar peka tekanan{0}}yang dipasang di tepi depan pintu. Ini berfungsi sebagai perangkat keamanan sekunder, yang aktif saat terjadi kontak fisik.
3. Kegagalan Umum dan Pemecahan Masalah
3.1 Kekuatan Penutupan Pintu yang Berlebihan
Ketika pintu memerlukan tenaga yang sangat besar untuk menutupnya, penyebab utamanya biasanya adalah salah satu dari:
Hambatan mekanis pada jalur pintu atau ambang pintu
Rol pintu yang aus atau rusak menyebabkan peningkatan gesekan
Panel pintu tidak sejajar (kelonggaran baling-baling di luar spesifikasi)
Pengaturan batas gaya/torsi pada pengontrol salah
Resolusi:Bersihkan dan periksa jalur pintu, periksa kondisi roller dan ganti jika-terlihat rata, verifikasi kesejajaran panel pintu (jarak baling-baling pada umumnya: 2-4 mm), dan kalibrasi ulang gaya penutupan agar sesuai dengan batas EN 81-20 (gaya penutupan maksimum 150 N di tepi depan).
3.2 Gerakan atau Perburuan Pintu yang Tidak Menentu
Pintu yang berosilasi, melampaui batas, atau menunjukkan kecepatan yang tidak konsisten menunjukkan masalah sistem kontrol:
Kegagalan umpan balik encoder atau kualitas sinyal menurun
Sambungan longgar pada kabel daya motor atau kabel umpan balik
Parameter pengontrol menyimpang dari pengaturan pabrik
Serangan balik mekanis pada sistem transmisi
Resolusi:Periksa kabel dan konektor encoder dengan osiloskop; verifikasi tegangan suplai encoder (biasanya 5V atau 24V DC). -unduh ulang parameter gerakan pabrik jika tersedia. Periksa ketegangan sabuk (biasanya gaya defleksi 20-30 N pada pertengahan-bentang) dan periksa reaksi balik rak-dan-pinion.
3.3 Kegagalan Membuka atau Menutup
Kegagalan total gerakan pintu adalah kesalahan paling kritis, sering kali disebabkan oleh:
Kegagalan catu daya pengontrol (periksa input 24V/48V/110V)
Kegagalan belitan motor (ukur tahanan belitan dan isolasi)
Kemacetan mekanis (puing-puing di lintasan, roller yang tersangkut, atau kerusakan akibat benturan)
Kesalahan sirkuit kunci pintu mencegah gerakan diaktifkan
Resolusi:Ikuti urutan diagnostik sistematis: verifikasi voltase catu daya pengontrol, uji belitan motor (perkirakan 1-10 ohm untuk sebagian besar motor pintu), lakukan uji pergerakan pintu manual untuk menyingkirkan kejang mekanis, dan verifikasi kontinuitas sakelar kunci pintu.
3.4 Keausan Sabuk Dini
Timing belt biasanya bertahan 5-8 tahun tetapi mungkin rusak lebih awal karena:
Ketegangan yang salah (terlalu kencang menyebabkan kelelahan serat; terlalu longgar menyebabkan gigi loncat)
Kontaminasi (minyak, debu, atau serpihan yang mempercepat degradasi karet)
Ketidaksejajaran katrol (menyebabkan pembebanan gigi tidak merata)
Panas berlebihan dari motor atau rem
Resolusi:Atur tegangan sabuk sesuai spesifikasi pabrikan (biasanya perpanjangan 2-3% pada gaya uji yang ditentukan). Pasang pelindung sabuk untuk mencegah kontaminasi. Periksa kesejajaran katrol dengan tepi lurus (harus berada dalam jarak 0,5 mm/m). Pastikan pendinginan motor memadai.
4. Praktik Terbaik Pemeliharaan
Pemeliharaan preventif memperpanjang umur operator pintu dan mengurangi panggilan balik. Interval yang disarankan:
| Tugas | Bulanan | Triwulanan | Setiap tahun |
|---|---|---|---|
| Bersihkan jalur pintu dan ambang pintu | ✓ | ||
| Periksa rol dan gantungan | ✓ | ||
| Periksa ketegangan dan kondisi sabuk | ✓ | ||
| Uji fungsi sensor keamanan | ✓ | ||
| Verifikasi kekuatan penutupan pintu | ✓ | ||
| Lumasi rak/pinion (jika dilengkapi) | ✓ | ||
| Pemindaian diagnostik pengontrol penuh | ✓ |
Kiat profesional:Lacak jumlah siklus pintu menggunakan-fungsi statistik bawaan pengontrol. Sebagian besar operator pintu dinilai mampu melakukan 5-10 juta siklus. Saat mendekati umur pemakaian, rencanakan penggantian komponen aus (sabuk, roller, dan bantalan) secara proaktif untuk mencegah kegagalan dalam servis.
5. Memilih Suku Cadang Operator Pintu Pengganti
Saat mencari komponen operator pintu pengganti untuk pemeliharaan atau modernisasi, verifikasi kompatibilitas di seluruh:
Lebar dan berat pintu:Pastikan spesifikasi torsi dan kecepatan operator sesuai dengan panel pintu Anda.
Protokol pengontrol:Operator baru harus berkomunikasi dengan sistem kendali elevator yang ada (protokol umum mencakup CANopen, Modbus, atau serial berpemilik).
Standar keamanan:Operator pengganti di UE harus memiliki tanda CE sesuai EN 81-20/50; di Amerika Utara, kepatuhan terhadap ASME A17.1 diperlukan.
Peringkat lingkungan:Untuk lingkungan luar ruangan atau lingkungan yang keras, tentukan peringkat enklosur IP54 atau lebih tinggi.